更新时间:2026-11-18
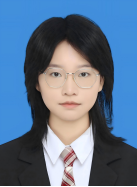
姓 名:王雯琦
性 别:女
出生年月:1997年7月
职称/职务:助理研究员/博士后
学位/学历:博士/博士研究生
邮 箱:wwen71@whut.edu.cn
教育、工作经历:
2026年7月-至今,航运学院海事系博士后
2021年9月-2026年6月,航运学院交通信息工程及控制专业博士
研究方向:船舶智能运动控制理论与技术
科研项目:
[1] 内河船舶编队航行技术及应用示范, 国家重点研发计划重点专项, 2023-2026,参与
[2] 码头泊位工程船舶操纵模拟仿真研究服务, 企业委托项目, 2026, 主持
主要学术成果:
论文:
[1] Wang Wenqi, Ma Yong*, Zhu Guibing, Hu Songlin. Saturated adaptive single-parameter backstepping design for underactuated MSVs tracking control with uncertain dynamics[J]. Applied Ocean Research, 2024, 143:103859.
[2] Wang Wenqi, Ma Yong*, Zhu Guibing, et al. 2.[J]. IEEE Sensors Journal, 2025, 25(22): 41409-41418.
[3] 马勇, 王雯琦, 韩梦茹,赵玉蛟, 严新平*. 面向新一代航运系统的软件定义智能船舶航行控制进展[J].交通运输工程学报, 2026, 26(4): 184-199.
[4] 马勇, 王雯琦, 严新平*. 面向新一代航运系统的船舶智能航行技术研究进展[J]. 中国科学:技术科学, 2023, 53(11): 1795-1806.
[5] 马勇, 王雯琦, 严新平*. 水域无人系统平台自主航行及协同控制研究进展[J]. 无人系统技术, 2022, 5(1): 1-16.
专利:
[1] 一种水面船艇轨迹跟踪方法, CN 202211661139.1. 授权
[2] Method and System for Formation Control for Unmanned Surface Vessel Swarm via Collaborative Exploration Deep Reinforcement Learning, US 12,735,152 B2. United States Patent
获奖情况:
[1] 面向自主船舶的智能感知装备及系统, 第二十八届全国发明展览会金奖, 2024
[2] 电子海图与NetCDF气象数据融合的智能可视化平台,第二十九届全国发明展览会铜奖, 2025
[3] Autonomous motion control system and device for the intelligent surface vessel integrated with machine learning. 第五十届日内瓦国际发明展银奖, 2025
[4] Al-Empowered Intelligent Ship Formation Control System. 2025年度新加坡国际发明展金奖, 2025
[5] 武汉理工大学优秀毕业生, 2026

地址:湖北省武汉市武昌区和平大道1178号(邮编:430063)
电话:027-86581991
传真:027-86581991
微信扫一扫
版权所有 © 武汉理工大学航运学院

